RoboTwin#
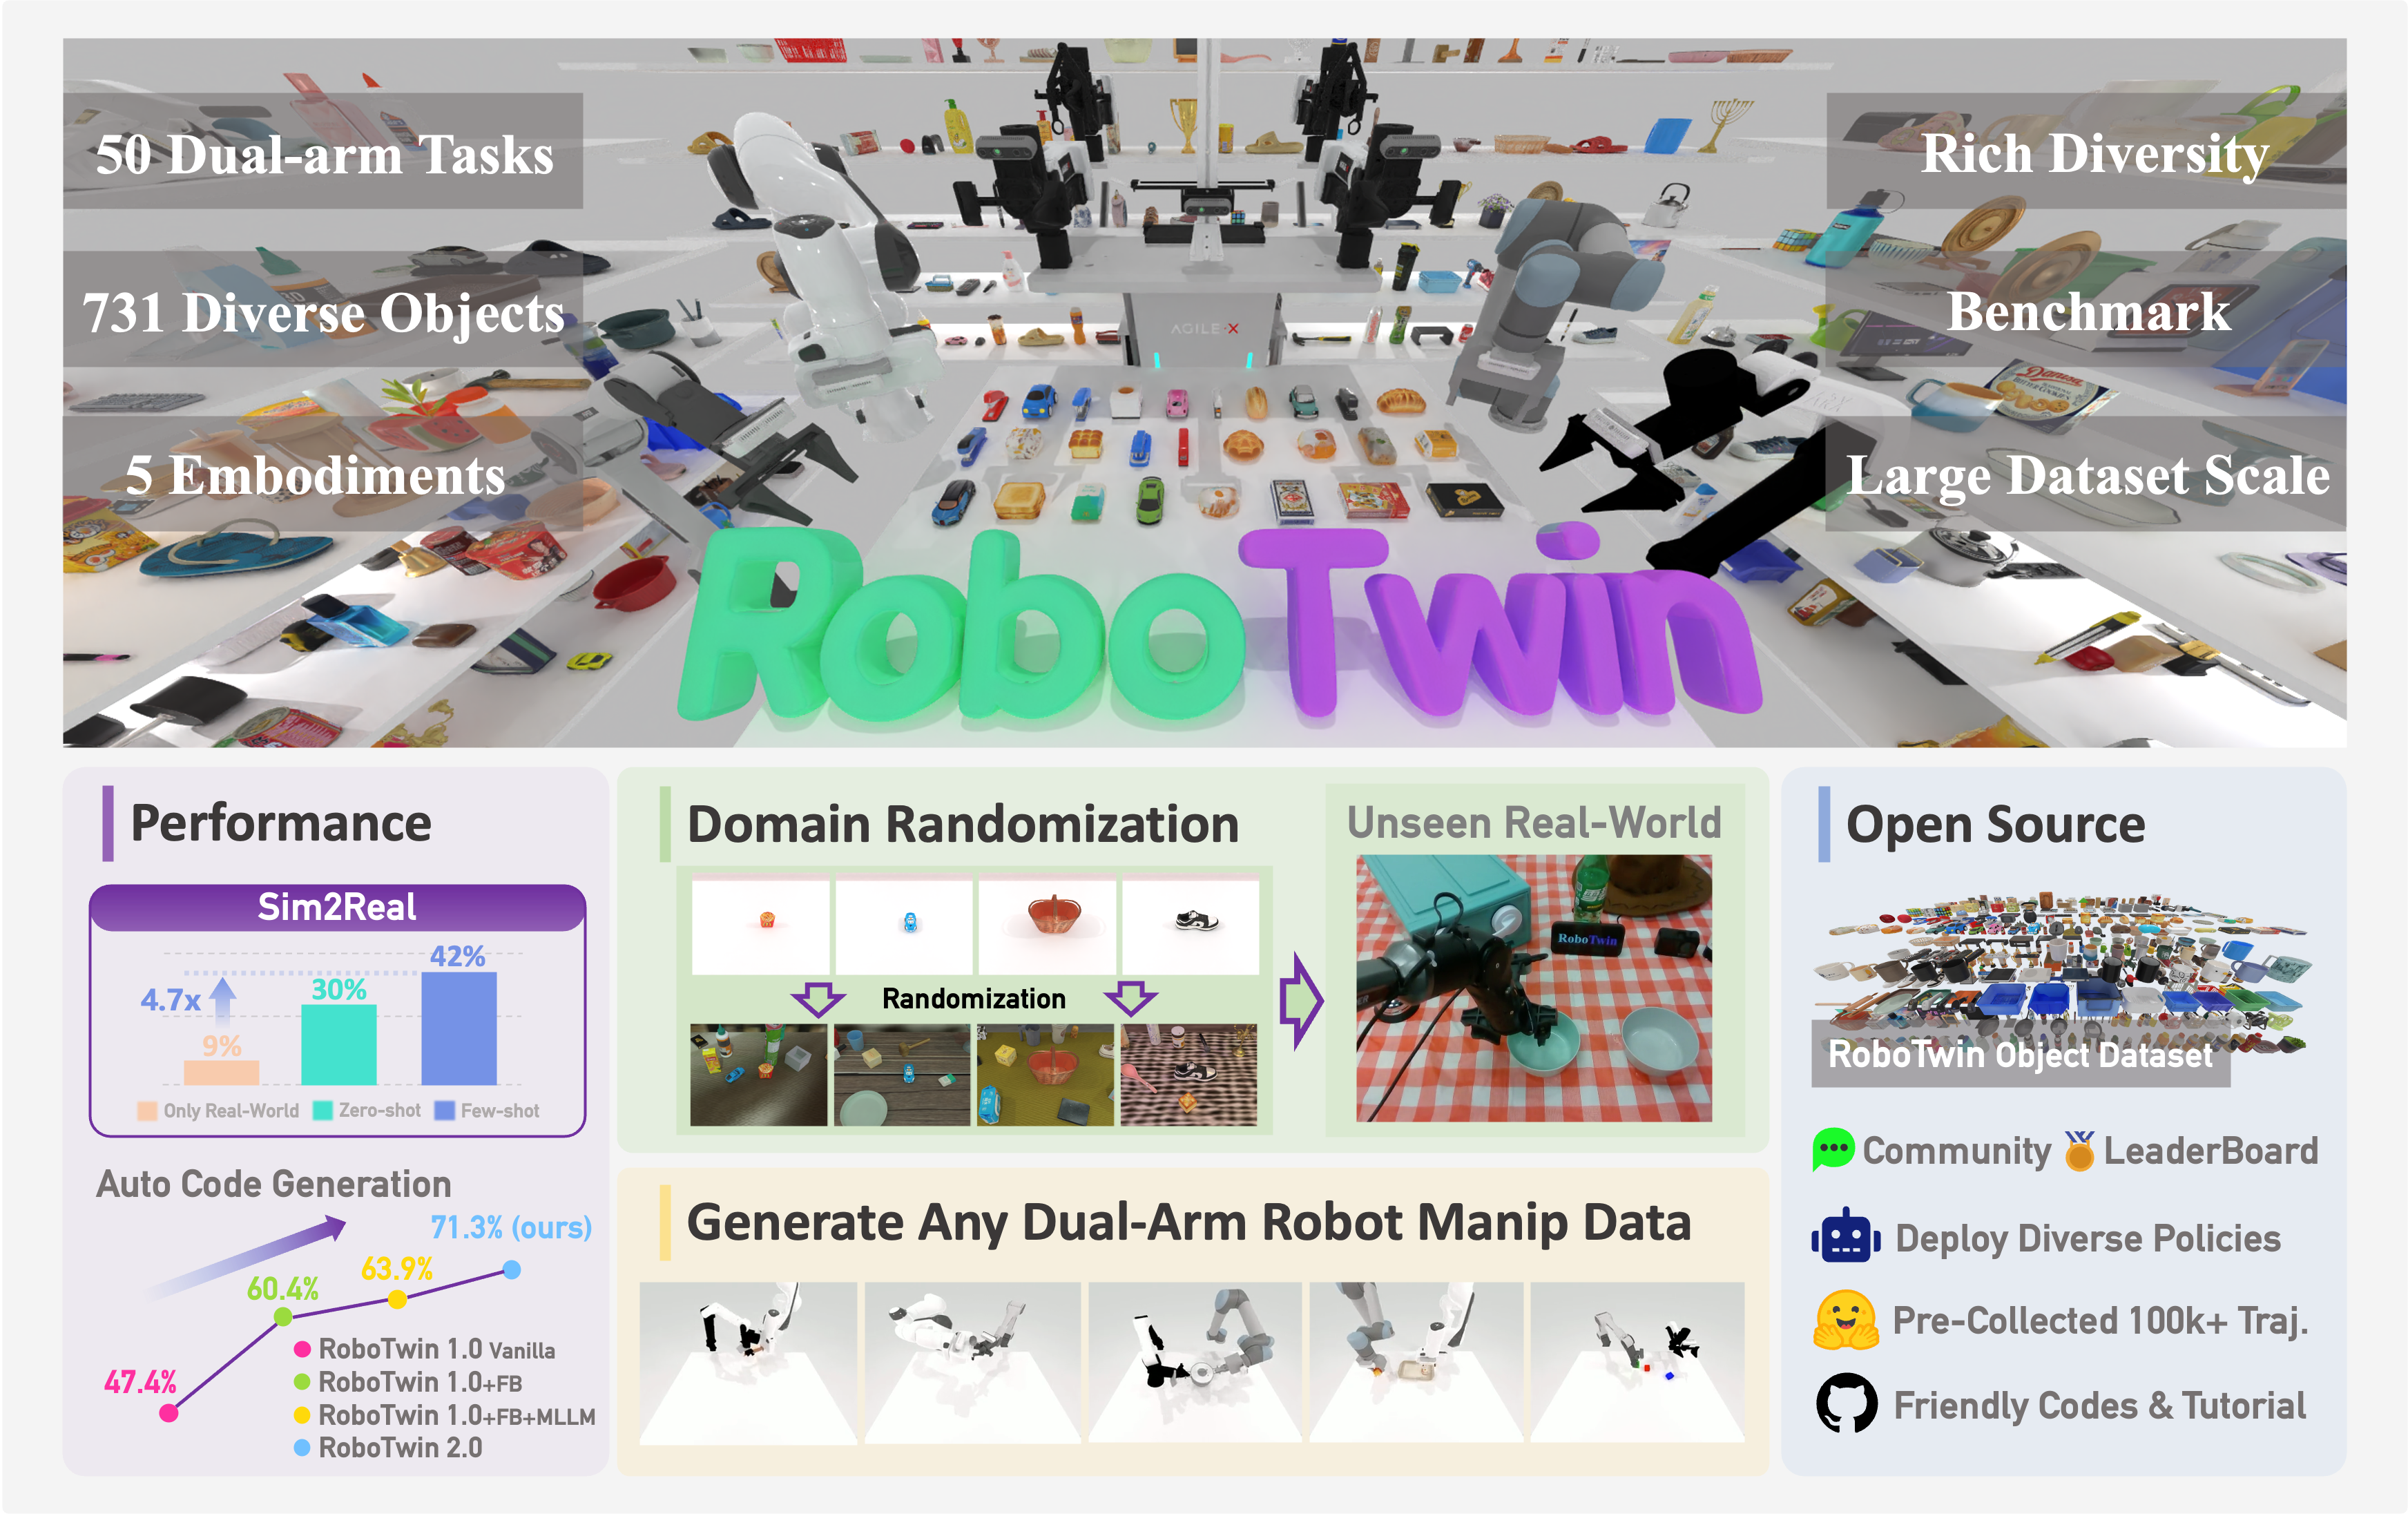
RoboTwin 2.0 概览。图片来源:RoboTwin 项目。图中实验结果来自 RoboTwin 项目。#
使用 RPent 在 RoboTwin 中运行双臂桌面操作任务,并复现随机场景下的 C2R 实验。RPent 通过 RLinf 接入仿真器,使用 LingBot-VLA 生成动作。
概览#
先确认所需模型、任务与运行环境,再按后续步骤安装并运行。
LingBot-VLA
api、claude_code、codex
50 个 C2R 任务
Linux、NVIDIA GPU;Python 3.11;CUDA 与 GL/EGL/Vulkan。
任务#
C2R 使用干净场景中的成功轨迹作为经验,在随机场景中评测。两种任务配置的用途如下。
配置 |
场景 |
用途 |
|---|---|---|
|
干净场景。 |
采集任务经验。 |
|
随机背景、杂物、光照和桌面高度。 |
C2R 评测:50 个任务,每个任务 5 个已验证 seed。 |
观测与动作#
下表区分规划器使用的工具、模型输入及环境的成功判定。
项目 |
说明 |
|---|---|
观测 |
头部与左右腕部的 RGB 图像、用于定位的深度/世界坐标及机器人状态。LingBot-VLA 使用 RGB 图像、机器人状态和任务文字。 |
动作 |
规划器调用 |
奖励与成功判定 |
任务成功以原生 |
任务指令 |
评测表中的任务与 seed 组合在重置后使用对应的 |
安装#
RoboTwin 要求 Python 3.11。宿主机需预先具备兼容的 CUDA toolkit/NVCC、编译工具链以及 SAPIEN 依赖的系统级 GL/EGL/Vulkan 库。创建虚拟环境并安装 RoboTwin 所需依赖:
git clone https://github.com/RLinf/RPent.git
cd RPent
uv venv --python 3.11 .venv-robotwin
source .venv-robotwin/bin/activate
uv pip install -e ".[robotwin]"
用户不需要运行 RLinf 安装器,也不需要单独克隆 RoboTwin。
国内网络可使用 PyPI 镜像加速:
uv pip install -e ".[robotwin]" \
   --default-index https://mirrors.aliyun.com/pypi/simple \
   --index https://pypi.tuna.tsinghua.edu.cn/simple
备注
.[robotwin] 使用 SAPIEN 3.0.0b1。其他版本可能改变仿真观测,导致模型效果下降。
备注
.[robotwin] 的 RoboTwin 与 LingBot 运行时已作为发布包安装到 PyPI; cuRobo 仍从 GitHub 官方 tag 源码构建,因此即使配置了 PyPI 镜像,安装时仍需能访问 GitHub。
下载仿真资源#
下载 RPent 支持的 RoboTwin 仿真资源,并设置资源目录:
robotwin-download-assets --output ~/.robotwin/assets
export ROBOTWIN_ASSETS_PATH=~/.robotwin/assets
# 国内用户可以使用下面的命令
# HF_ENDPOINT=https://hf-mirror.com robotwin-download-assets --output ~/.robotwin/assets
下载工具会先校验已有文件;如果目标目录中的 RoboTwin 资源已经完整,则不会重复下载。
下载模型#
下载 LingBot 模型并设置模型目录:
# 国内用户可设置 HF_ENDPOINT=https://hf-mirror.com
hf download RLinf/LingBot-VLA-RoboTwin-EEF-ckpt1500 \
   --revision e727b46cd220b66981ea4d2fd9ba84adc189e2cc \
   --local-dir /path/to/LingBot-VLA-RoboTwin-EEF-ckpt1500
export LINGBOT_MODEL_PATH=/path/to/LingBot-VLA-RoboTwin-EEF-ckpt1500
模型目录中已经包含 RoboTwin 的默认机器人配置。
运行一个任务#
先按 配置规划器与模型服务 配置模型服务,并用 rpent-check-llm 检查连接。在已激活的虚拟环境中运行一个任务:
# 国内用户可设置 HF_ENDPOINT=https://hf-mirror.com,
# 因为下面的命令运行过程中会下载相关的memory数据
rpent --robot robotwin \
   --task-name beat_block_hammer \
   --seed 100000 \
   --planner codex \
   --model gpt-5.5
修改 --task-name 可以选择其他任务;标准随机化评测使用的 seed 说明见下方。完整参数请运行 rpent --robot robotwin --help 查看。
备注
--seed 是 RoboTwin 的精确场景随机种子。使用标准 demo_randomized 配置进行评测时,请从 RoboTwin evaluation suite 中选择当前任务对应的 5 个已验证 seed。
这些 seed 已通过 RoboTwin expert 执行筛选;无法稳定初始化或 expert 执行未成功的候选 seed 已被跳过。自定义运行仍可显式指定表中没有的其他 seed。
查看结果#
终端会显示服务启动信息、规划器输出和工具调用。默认情况下,运行结果保存在 logs/<timestamp>_robotwin_<task-name>_s<seed>/。排查或复核运行结果时,可以先查看以下文件:
run.log:RPent 主进程日志。robotwin_env_server.log和lingbot_vla_server.log:仿真环境与模型服务的启动和报错信息。transcript_*.json:规划器对话和最终回复。
任务是否成功以最新工具结果中的 RoboTwin 原生 TASK_ENV.eval_success 为准。finish 只负责结束规划器循环,不会另外定义一套成功条件。
添加 --dashboard 可以在浏览器中查看规划器输出以及头部和腕部相机画面。 Dashboard 启动后,访问地址会显示在终端中。
常用参数#
RPent 默认使用 RoboTwin 的 demo_randomized 任务配置,该配置带环境扰动(随机背景、桌面杂物、光照、桌高)。如需简单、干净的场景,可使用 --task-config demo_clean。
--robotwin-assets-path:覆盖ROBOTWIN_ASSETS_PATH指定的资源目录。--vla-model-path:覆盖LINGBOT_MODEL_PATH指定的模型目录。--cuda-device:让仿真环境和 VLA 使用同一张 GPU。--env-cuda-device和--vla-cuda-device:让仿真环境和 VLA 使用不同 GPU。这两个参数不能与--cuda-device同时使用。
规划器配置、外部服务和离线参考资料的说明分别见 配置规划器与模型服务、 远程服务与并行运行 和 使用记忆与探索模式。
使用 HF 记忆模式评测时,RPent 会在运行前从公开数据集 RLinf/RPent-memory 同步可选的 RoboTwin 经验和任务参考。这些内容包含经过验证的操作方法,可以帮助规划器提高任务表现;即使无法下载,任务仍可正常启动。
任务记忆#
公开的 RoboTwin 记忆位于数据集的 robotwin/ 目录,HF 模式会将其同步到 memory/robotwin/。
MEMORY.md 索引可跨任务复用的经验,例如感知线索、控制参数和失败恢复方法。规划器按当前任务与遇到的问题选择相关条目。
每个评测任务的 task_only/<task>_s0.json 描述阶段目标、可观察的完成条件、控制方式及已知失败模式。配套的 task_only/<task>_s0_recipe.jsonl 保存历史工具调用,供规划器参考动作顺序和 VLA 动作块的执行节奏。
文件名中的 _s0 是任务参考文件的统一命名,不代表场景 seed 0。实际来源 seed 经 RoboTwin 官方 expert 程序筛选,并保存在元数据中。
这些参考来自成功的 demo_clean 轨迹,用于指导独立的 demo_randomized 任务。可以参考操作阶段和控制方式;任务指令、机械臂选择、像素、坐标、姿态、避障空间及接触位置,都必须按当前任务和观测重新确认。
evidence_status=supported 表示有成功的干净场景轨迹作为证据;experimental 表示经验尚不充分。先阅读索引,再选择与本次任务有关的少量笔记。
探索模式#
添加 --explore 后,规划器可以复位环境、重新尝试任务,并将经验写入本地记忆。与 LIBERO 相同,每次运行默认最多包含 3 个规划会话,每个会话最多尝试 5 次:
rpent --robot robotwin --task-name beat_block_hammer \
  --task-config demo_randomized --seed 100000 \
  --planner codex \
  --explore --explore-sessions 3 --explore-attempts-per-session 5 \
  --memory-dir /path/to/robotwin-memory
reset 使用环境原生的复位机制,因此每次复位后,规划器都需要重新获取观测并定位。运行器只导出最后一次复位后成功尝试的动作序列。探索产生的记忆写入本地草稿目录(inbox);运行正常结束、未发生智能体执行错误时,会自动合并草稿。传入 --no-auto-merge-memory 可关闭自动合并。
实验复现#
以下是 Harness VLA 在 RoboTwin C2R 上的评测结果。实验使用 reproduce/robotwin 分支、gpt-5.5 模型和 xhigh 推理强度:
demo_randomized:62.4%(156/250)
本次评测中,156 次运行成功,58 次任务失败,36 次运行超时。
评测覆盖 RoboTwin 的 50 个任务,每个任务运行 5 次,共计 250 次。每个任务使用的 5 个 seed 来自 robots/robotwin/eval/demo_randomized.json,均经 RoboTwin 官方 expert 程序验证。由于不同任务的可解 seed 可能不同,请根据该文件为每个任务选择对应 seed,不要对所有任务统一使用一组固定 seed。对于表中列出的任务与 seed 组合,RPent 会按该 seed 复位到对应场景,再使用表内的 task_language 作为任务指令;未列出的自定义 seed 仍使用 RoboTwin 原生环境生成的指令。
单次运行的复现命令如下:
rpent --robot robotwin \
  --task-name beat_block_hammer \
  --task-config demo_randomized \
  --seed 100000 \
  --planner codex \
  --model gpt-5.5 \
  --reasoning-effort xhigh \
  --max-turns 100 \
  --planner-timeout-s 4800 \
  --max-episode-steps 10000
本例运行 beat_block_hammer 的 seed 100000。复现全部成绩时,按 demo_randomized.json 为每个任务逐一运行其中列出的 seed。运行前还需按照本页前文配置 RoboTwin 仿真资源和 LingBot-VLA checkpoint。每次运行仅在 TASK_ENV.eval_success 的最终值为 true 时计为成功;规划器调用 finish 本身不代表成功。