使用 Flash Mode#
Flash 计划 保存一个 LIBERO 任务的动作序列,并标出这些动作依赖的关键物体或位置。重放时,RPent 从相机画面中找到它们在当前场景里的坐标,更新动作坐标,然后按顺序执行计划中的动作。
整个过程可以概括为:
计划决定 做什么。
SAM3 或 Molmo 判断在当前场景中 在哪里做。
LIBERO toolkit 在更新后的坐标上执行动作。
因此,--planner flash 不会调用 LLM 重新规划动作。Molmo 在这里只负责视觉定位:它在相机画面中指出指定的物体或位置,RPent 再将该像素转换成当前场景坐标。
先完成 快速开始 的 LIBERO-PRO 安装与模型配置。以下流程执行已有计划;生成新计划的方法在后文。
计划文件#
计划不随 Git 仓库提交,而是通过 Hugging Face 上的 RLinf/RPent-memory 计划目录 分发。RPent 在 HF memory 模式下自动下载计划,默认保存到 memory/libero/flash。使用 --memory-profile local --memory-dir /path/to/memory/libero 时,从 /path/to/memory/libero/flash 读取,不下载数据。 80 个任务中有 78 份计划;goal_swap_t0 和 10_swap_t9 暂无计划。缺少计划或锚点文件时会报错。
memory/libero/flash/
  object_swap_t3_anchors.json   运行时需要定位的物体和位置
  object_swap_t3_plan.json      动作及其相对锚点的坐标
任务决定使用哪份计划;seed 只改变环境布局,不改变该任务使用的计划。
配置 Molmo#
Molmo 需要的 transformers 版本比 LIBERO 策略环境更新,因此应在独立 Python 环境中运行:
uv venv --python 3.11 /path/to/molmo-venv
uv pip install --python /path/to/molmo-venv/bin/python -e ".[molmo]"
从 Hugging Face 或 ModelScope 下载 allenai/Molmo2-8B,然后启动服务:
export MOLMO_CHECKPOINT_PATH=/path/to/Molmo2-8B
PYTHONPATH=/path/to/RPent /path/to/molmo-venv/bin/python \
  rpent/robots/components/molmo_server.py \
  --transport http --host 127.0.0.1 --port 20703
运行计划#
Flash Mode 仅用于评测,不能与 --explore 同用,执行 memory 中准备好的计划。先启动 Molmo 服务,再把服务地址传给 RPent:
rpent --robot libero --planner flash \
  --suite libero_object_swap --task 3 --seed 0 \
  --molmo-endpoint http://127.0.0.1:20703
计划重放支持 LIBERO-PRO Spatial、Object、Goal、Long(10)的 task 和 swap suite,共 80 个任务。
VLA 和 SAM3 沿用普通 LIBERO 运行方式。也可以通过 --vla-endpoint 和 --sam3-endpoint 连接已经启动的服务。
运行多个场景#
使用不同 seed 运行同一计划,即可在不同布局上执行。复用已经启动的 VLA、SAM3 和 Molmo 服务,可以避免每次运行都重新加载模型:
for seed in $(seq 0 9); do
  rpent --robot libero --planner flash \
    --suite libero_object_swap --task 3 --seed "$seed" \
    --output-dir logs/sweep/swap_t3_s$seed \
    --vla-endpoint http://127.0.0.1:20701 \
    --sam3-endpoint http://127.0.0.1:20702 \
    --molmo-endpoint http://127.0.0.1:20703
done
执行原理#
每份计划包含一组动作和一组锚点(anchor)。锚点表示与任务有关的物体或位置,例如需要抓取的物体、放置目标等。依赖锚点的动作记录的是相对锚点的偏移,而不只是某次场景中的绝对坐标。
运行时,RPent 从计划中提取当前计划需要的锚点,并按照计划中记录的方式逐一定位:
SAM3 处理分割类型的锚点,返回物体掩膜及其位置。
Molmo 处理点定位类型的锚点,在相机画面中指出目标物体或位置。
RPent 将实时锚点位置与计划保存的偏移组合成新的路点,再执行对应动作。因此,即使物体在新布局中换了位置,同一份计划仍能使用当前场景的坐标执行。
生成计划#
生成器根据一次经仿真环境判定成功的运行生成计划。必需输入只有任务运行记录(audit JSON)和对应的动作序列(recipe JSONL):
python -m robots.libero.flash.generate \
  --audit results/goal_swap_t3_s7.json \
  --recipe results/goal_swap_t3_s7_recipe.jsonl \
  --destination memory/libero/flash
audit 必须包含非空的 task_language (或 perturbed_task_language)以及 libero_terminated: true。audit 和 recipe 的文件名,以及 audit 中存在的 suite/task/seed 字段,必须指向同一次运行。
如果运行中保存了 segment_*.json 分割结果,可通过 --segments 指定目录;否则生成器会根据任务指令以及 recipe 中按顺序记录的抓取、释放或可动机构操作,生成供 Molmo 使用的语义锚点。相邻的 move_to 和 move_pose 坐标会被保存成相对锚点的 XY 偏移,供 Flash 执行时使用。
关系解析覆盖 LIBERO-PRO 全部 80 个任务:Spatial、Object、Goal、Long(10)各自的 task 和 swap suite。Long 任务的操作顺序会被保留,例如先打开炉灶再放置物体,或者先把物体放进设备再关闭设备。
如果只想手动下载计划,可以运行:
hf download RLinf/RPent-memory --repo-type dataset \
  --include "libero/flash/**" --local-dir memory
LIBERO-PRO 评测结果#
在 LIBERO-PRO 完整的 800 次运行中(Spatial、Object、Goal 和 Long;task/swap;每个任务 10 个 seed),Flash Mode 成功 581 次(72.63%)。不使用 reasoning 的 Codex 成功 500 次(62.50%),high reasoning Codex 成功 628 次(78.50%)。两个没有成功源轨迹、因而没有计划的任务按 0/10 保守计入。
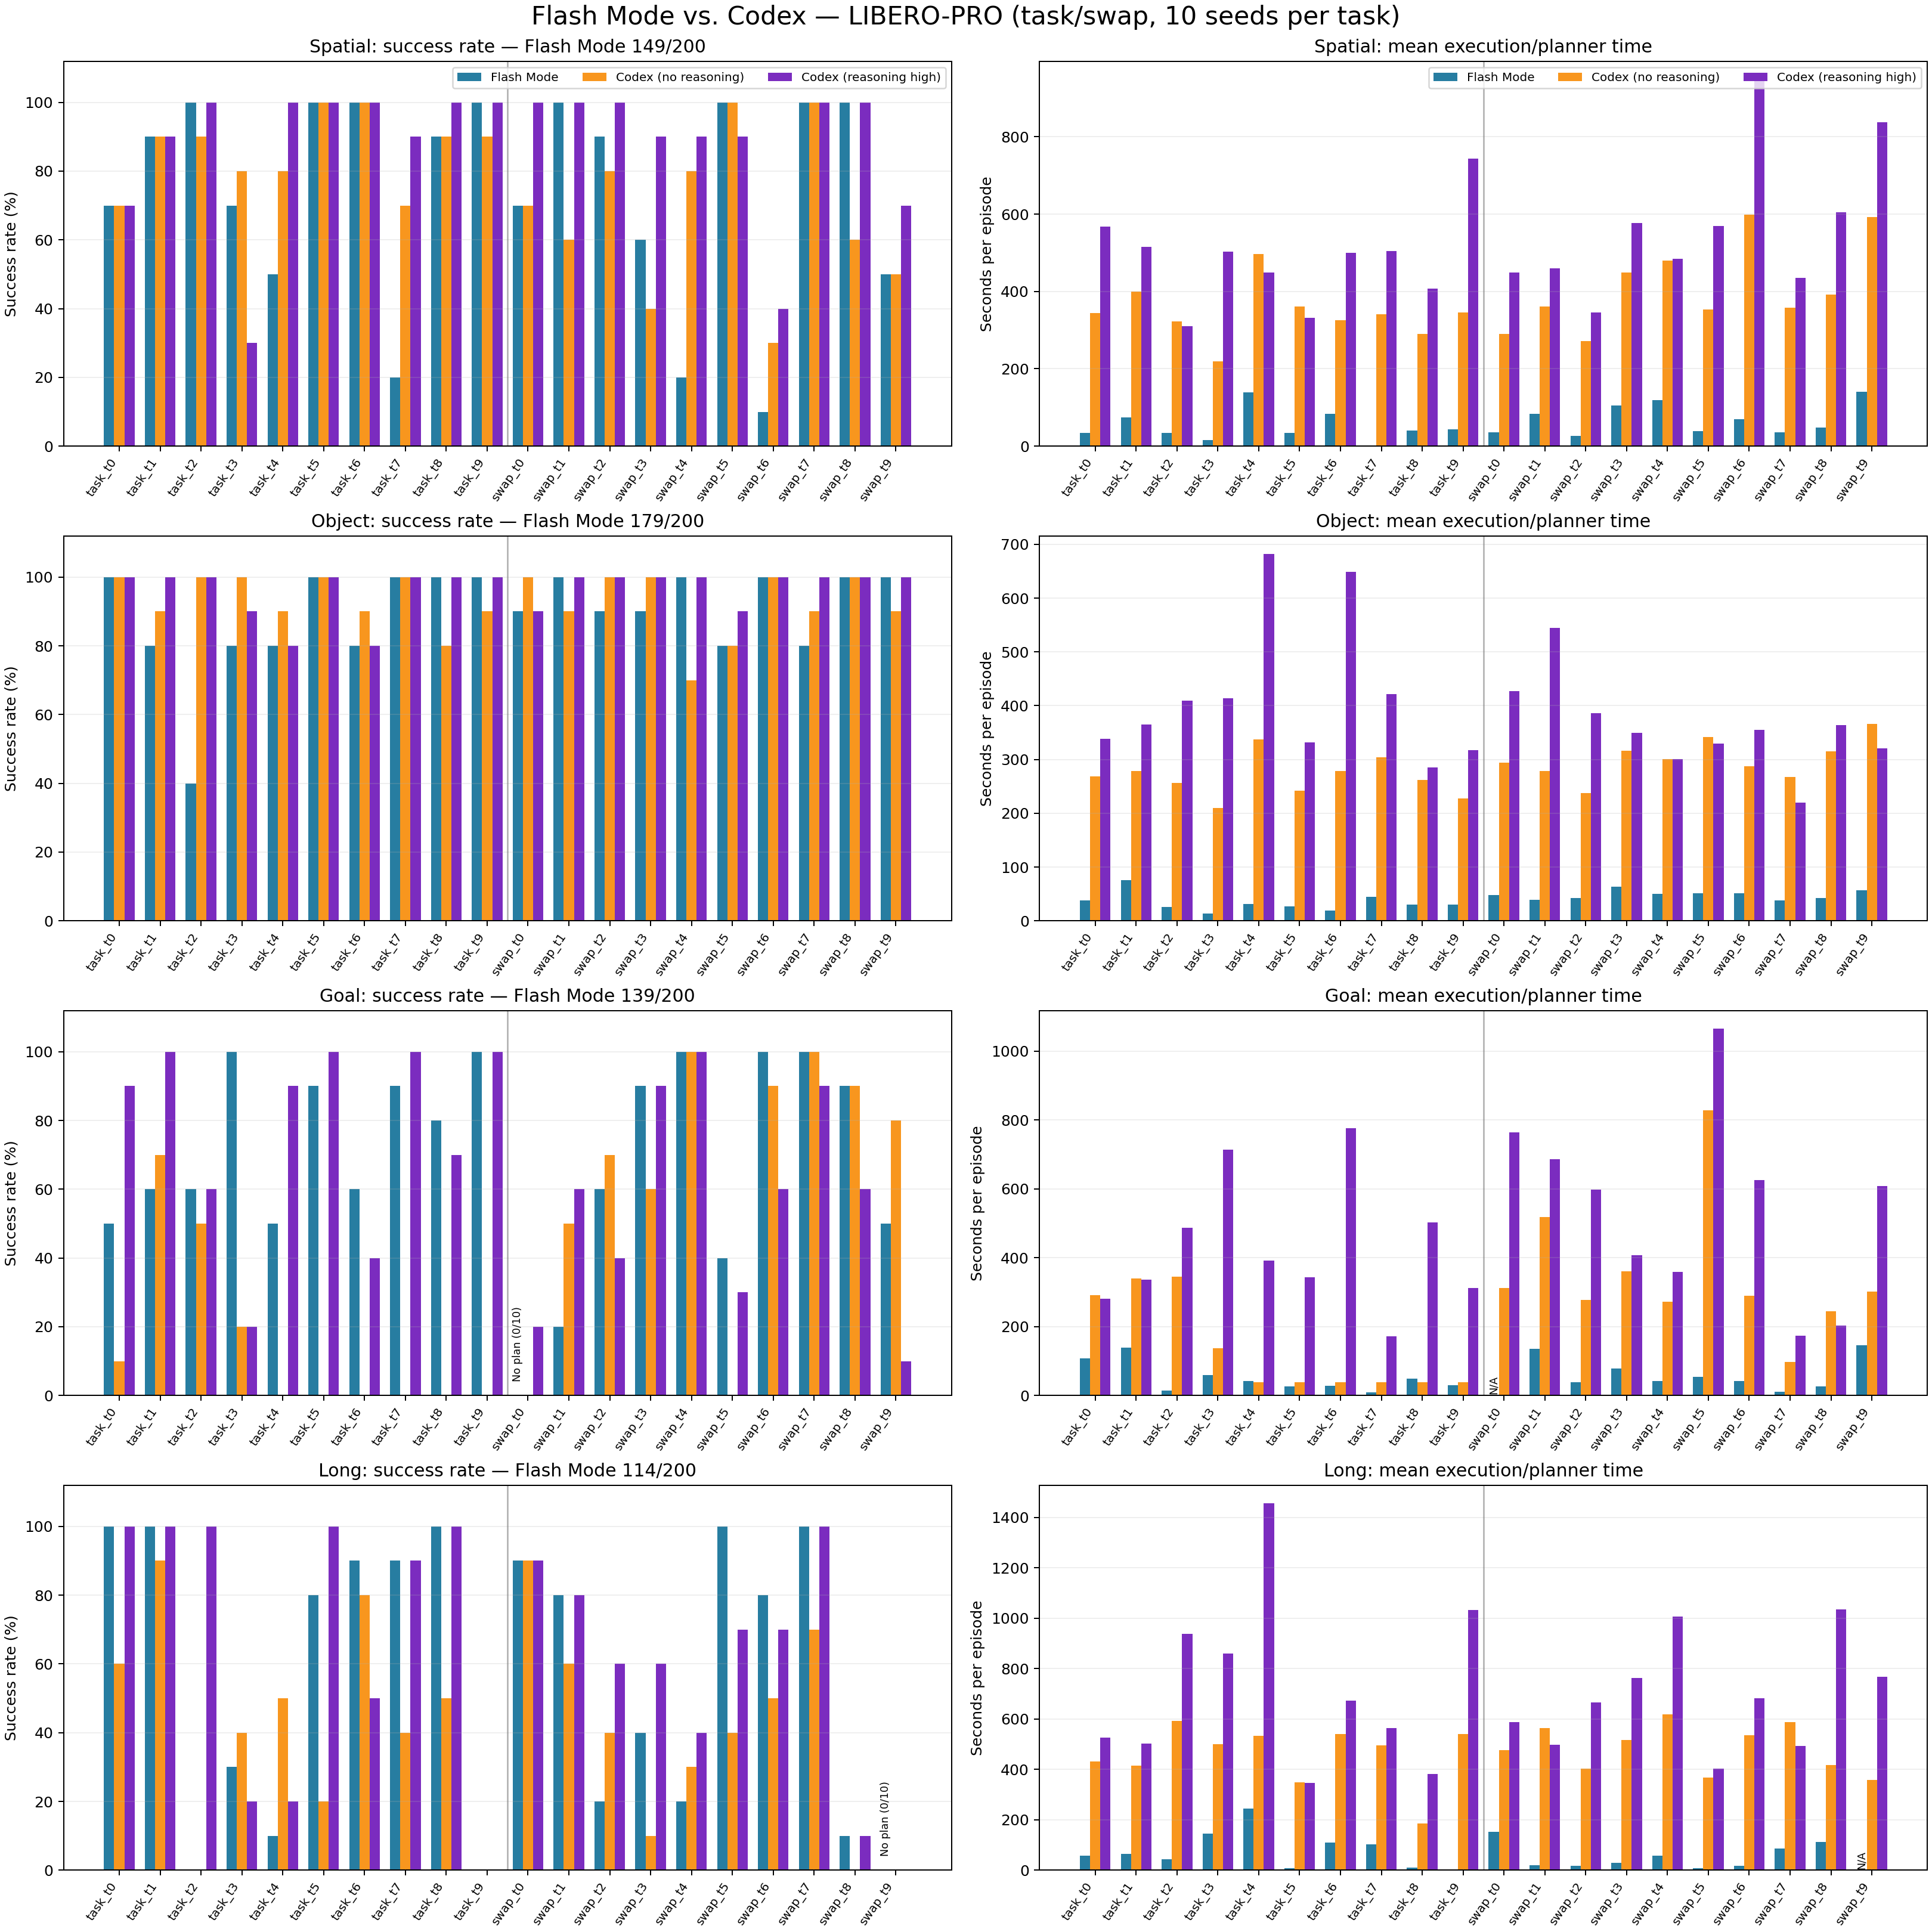
时间统计不包含模型及服务启动时间。Codex 时间是每个任务可用的规划器耗时记录的均值。Flash Mode 耗时采用每份最终计划对应的成功运行中的工具执行时间(每份计划一个耗时样本)。所有方法的成功率都按完整的 800 次运行计算。两组 Codex 对照实验均有完整的 800/800 规划器耗时记录。