系统架构与执行流程#
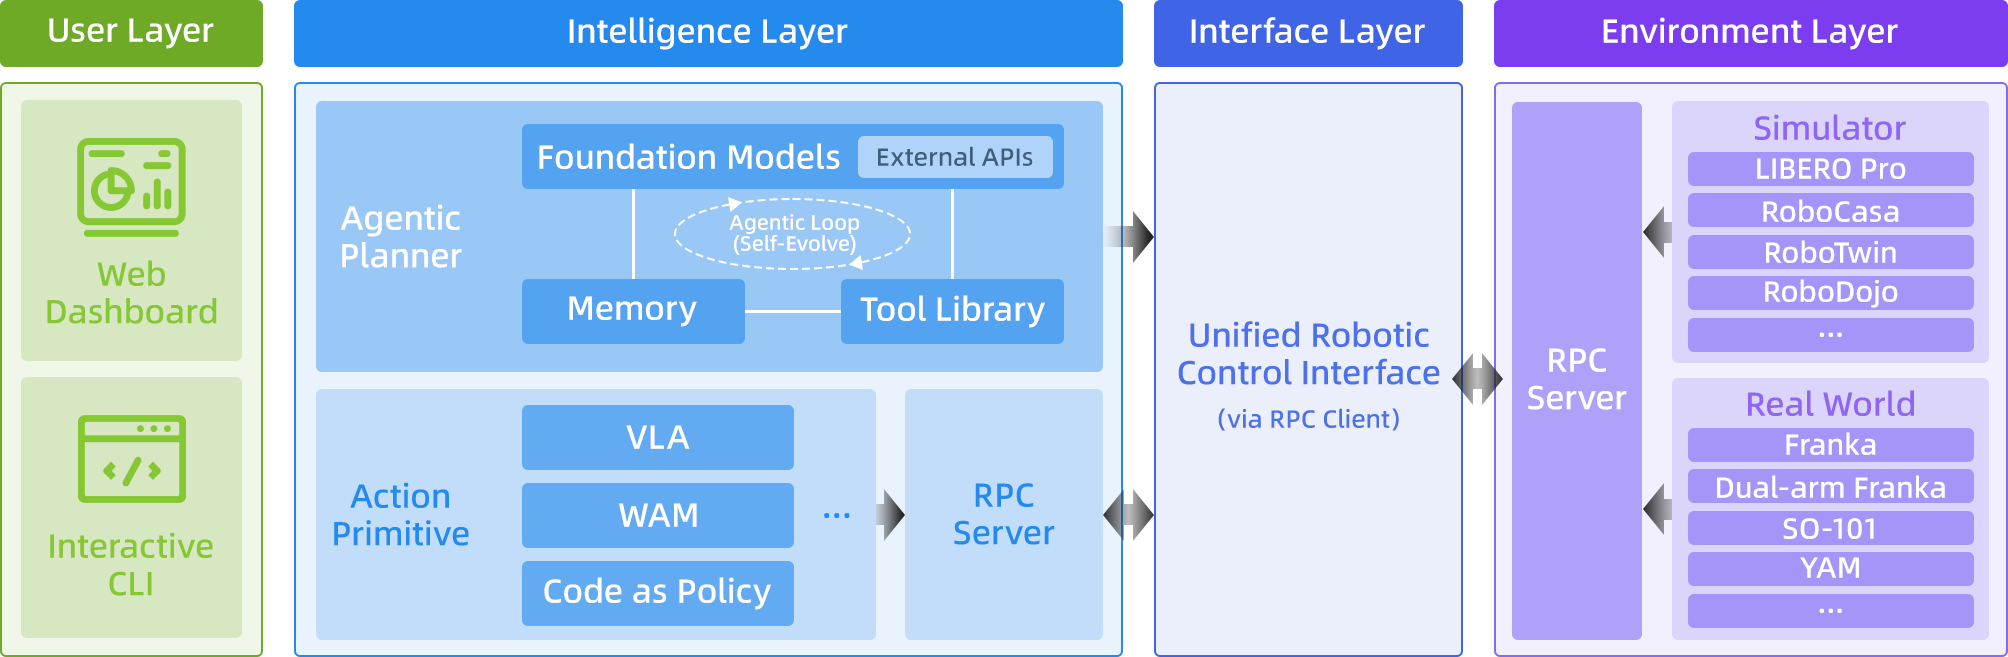
RPent 将任务规划、工具执行和环境运行分开:规划器选择工具,toolkit 将调用交给感知或动作组件,环境返回执行后的状态。各环境通过 RobotSpec 接入共同的运行器。
一次任务的执行过程#
运行器先准备任务与服务器,再由规划器接管执行。每次工具调用都会返回观测,供规划器决定下一步操作。下面按顺序说明一次运行从 CLI 初始化到结束清理的过程。
CLI 读取共享参数,按
--robot加载环境,再注册该环境的参数并完成校验。parse_config生成RunConfig,确定任务、输出目录和提示词变量。运行器按记忆配置同步或使用本地数据,构造规划器并渲染提示词。
init_runtime启动或连接服务,返回运行参数和本次运行拥有的进程;get_toolkit创建工具集与记忆管理器。规划器通过
get_tools_spec获取工具定义,通过execute_tool执行调用,再读取工具返回的文本和图像,继续规划。动作工具调用 VLA 或程序化动作,环境执行后记录状态和观测,供下一轮规划使用。
规划器调用
finish、达到运行限制或发生错误时结束。运行器保存对话,完成录像及清理;需要评测产物的环境通过结束钩子输出结果。
finish 表示规划器结束,成功标准由具体环境或真机操作员提供。对应关系见各环境页。主入口为 rpent/cli/main.py。
组件职责#
工具集负责把规划器的决策转成具体环境中的动作。模型服务器和环境各自维护状态,运行器负责管理它们的生命周期。规划器因此可以通过相同的工具接口使用不同机器人。
组件 |
职责 |
|---|---|
Planner |
选择工具、维护模型交互并返回 |
Toolkit |
定义工具参数、分发调用、保存状态,并将工具返回值转换为供规划器读取的 |
Environment service |
拥有仿真器或真机连接,执行动作并提供原生状态与成功判定。 |
VLA / perception services |
加载模型并提供动作预测、分割等能力,具体服务由环境配置。 |
MemoryManager |
控制记忆读取与探索草稿写入,管理经验合并和索引。 |
以 LIBERO 为例,环境、Pi0.5 和 SAM3 各自运行在服务进程中。动作工具会推进环境;view_env_state 等读取工具查看已记录状态。RPC 支持 HTTP 和 socket,接口详见 核心接口,独立部署方法见 远程服务与并行运行。
代码目录#
共享执行逻辑和接口位于 rpent/ 中,各环境的具体实现位于 robots/ 下的独立包中。
rpent/
  cli/          # CLI, Dashboard launcher, memory commands
  planner/      # Model backends and Planner protocol
  prompt/       # Shared prompt construction
  session/      # Session and task lifecycle
  dashboard/    # Web UI and event delivery
  robots/       # Discovery, descriptors, runtime components
  tools/        # Toolkit and shared tool behavior
  memory/       # Memory permissions, merge, and indexing
  evaluation/   # Evaluation result support
robots/
  libero/
  robocasa/
  robotwin/
  franka/
  dual_franka/
环境发现与接入#
rpent/robots/base.py 通过 enumerate_robots 发现 robots/ 中的包;CLI 使用发现结果生成 --robot 的可选值。选择 myrobot 后,加载器按需导入 robots.myrobot。包入口提供两个工厂:
def get_robot_spec() -> RobotSpec: ...

def get_toolkit(*, runtime_kwargs, dashboard_events, config): ...
RobotSpec 声明提示词、CLI 参数、运行配置、服务启动逻辑及可选的 Dashboard 与探索能力。get_toolkit 接收运行配置,创建对应工具集;部分环境还接收模式或状态目录参数。完整契约见 核心接口,接入步骤见 添加机器人或仿真环境。
Dashboard 会话#
Dashboard 使用长期运行的 Session 管理服务,每次任务创建新的 TaskRun。DashboardSpec 定义任务命令、可见相机、可用控件,以及标记为 shared 或 unique 的运行组件。
LIBERO 会话复用 Pi0.5 和 SAM3,每个任务拥有独立环境并按顺序执行。任务创建新的工具集和规划器对话;组件由创建它的会话或任务清理。
浏览器通过 /api/session/stream 接收服务器发送的事件(SSE),并在新的对话事件产生后读取内容,更新对话、相机画面和动作时间线。直接操作动作原语的控件使用机器人声明的参数定义,后端会在调用工具前校验参数。使用方法见 使用 Dashboard,Dashboard 接入方式见 添加机器人或仿真环境。
扩展入口#
根据要扩展的组件选择对应指南。
目标 |
指南 |
|---|---|
接入环境、机器人或 Dashboard 控件。 |
|
将动作或感知能力提供为工具。 |
|
添加规划器后端。 |
|
理解记忆的访问和持久化机制。 |