LIBERO#
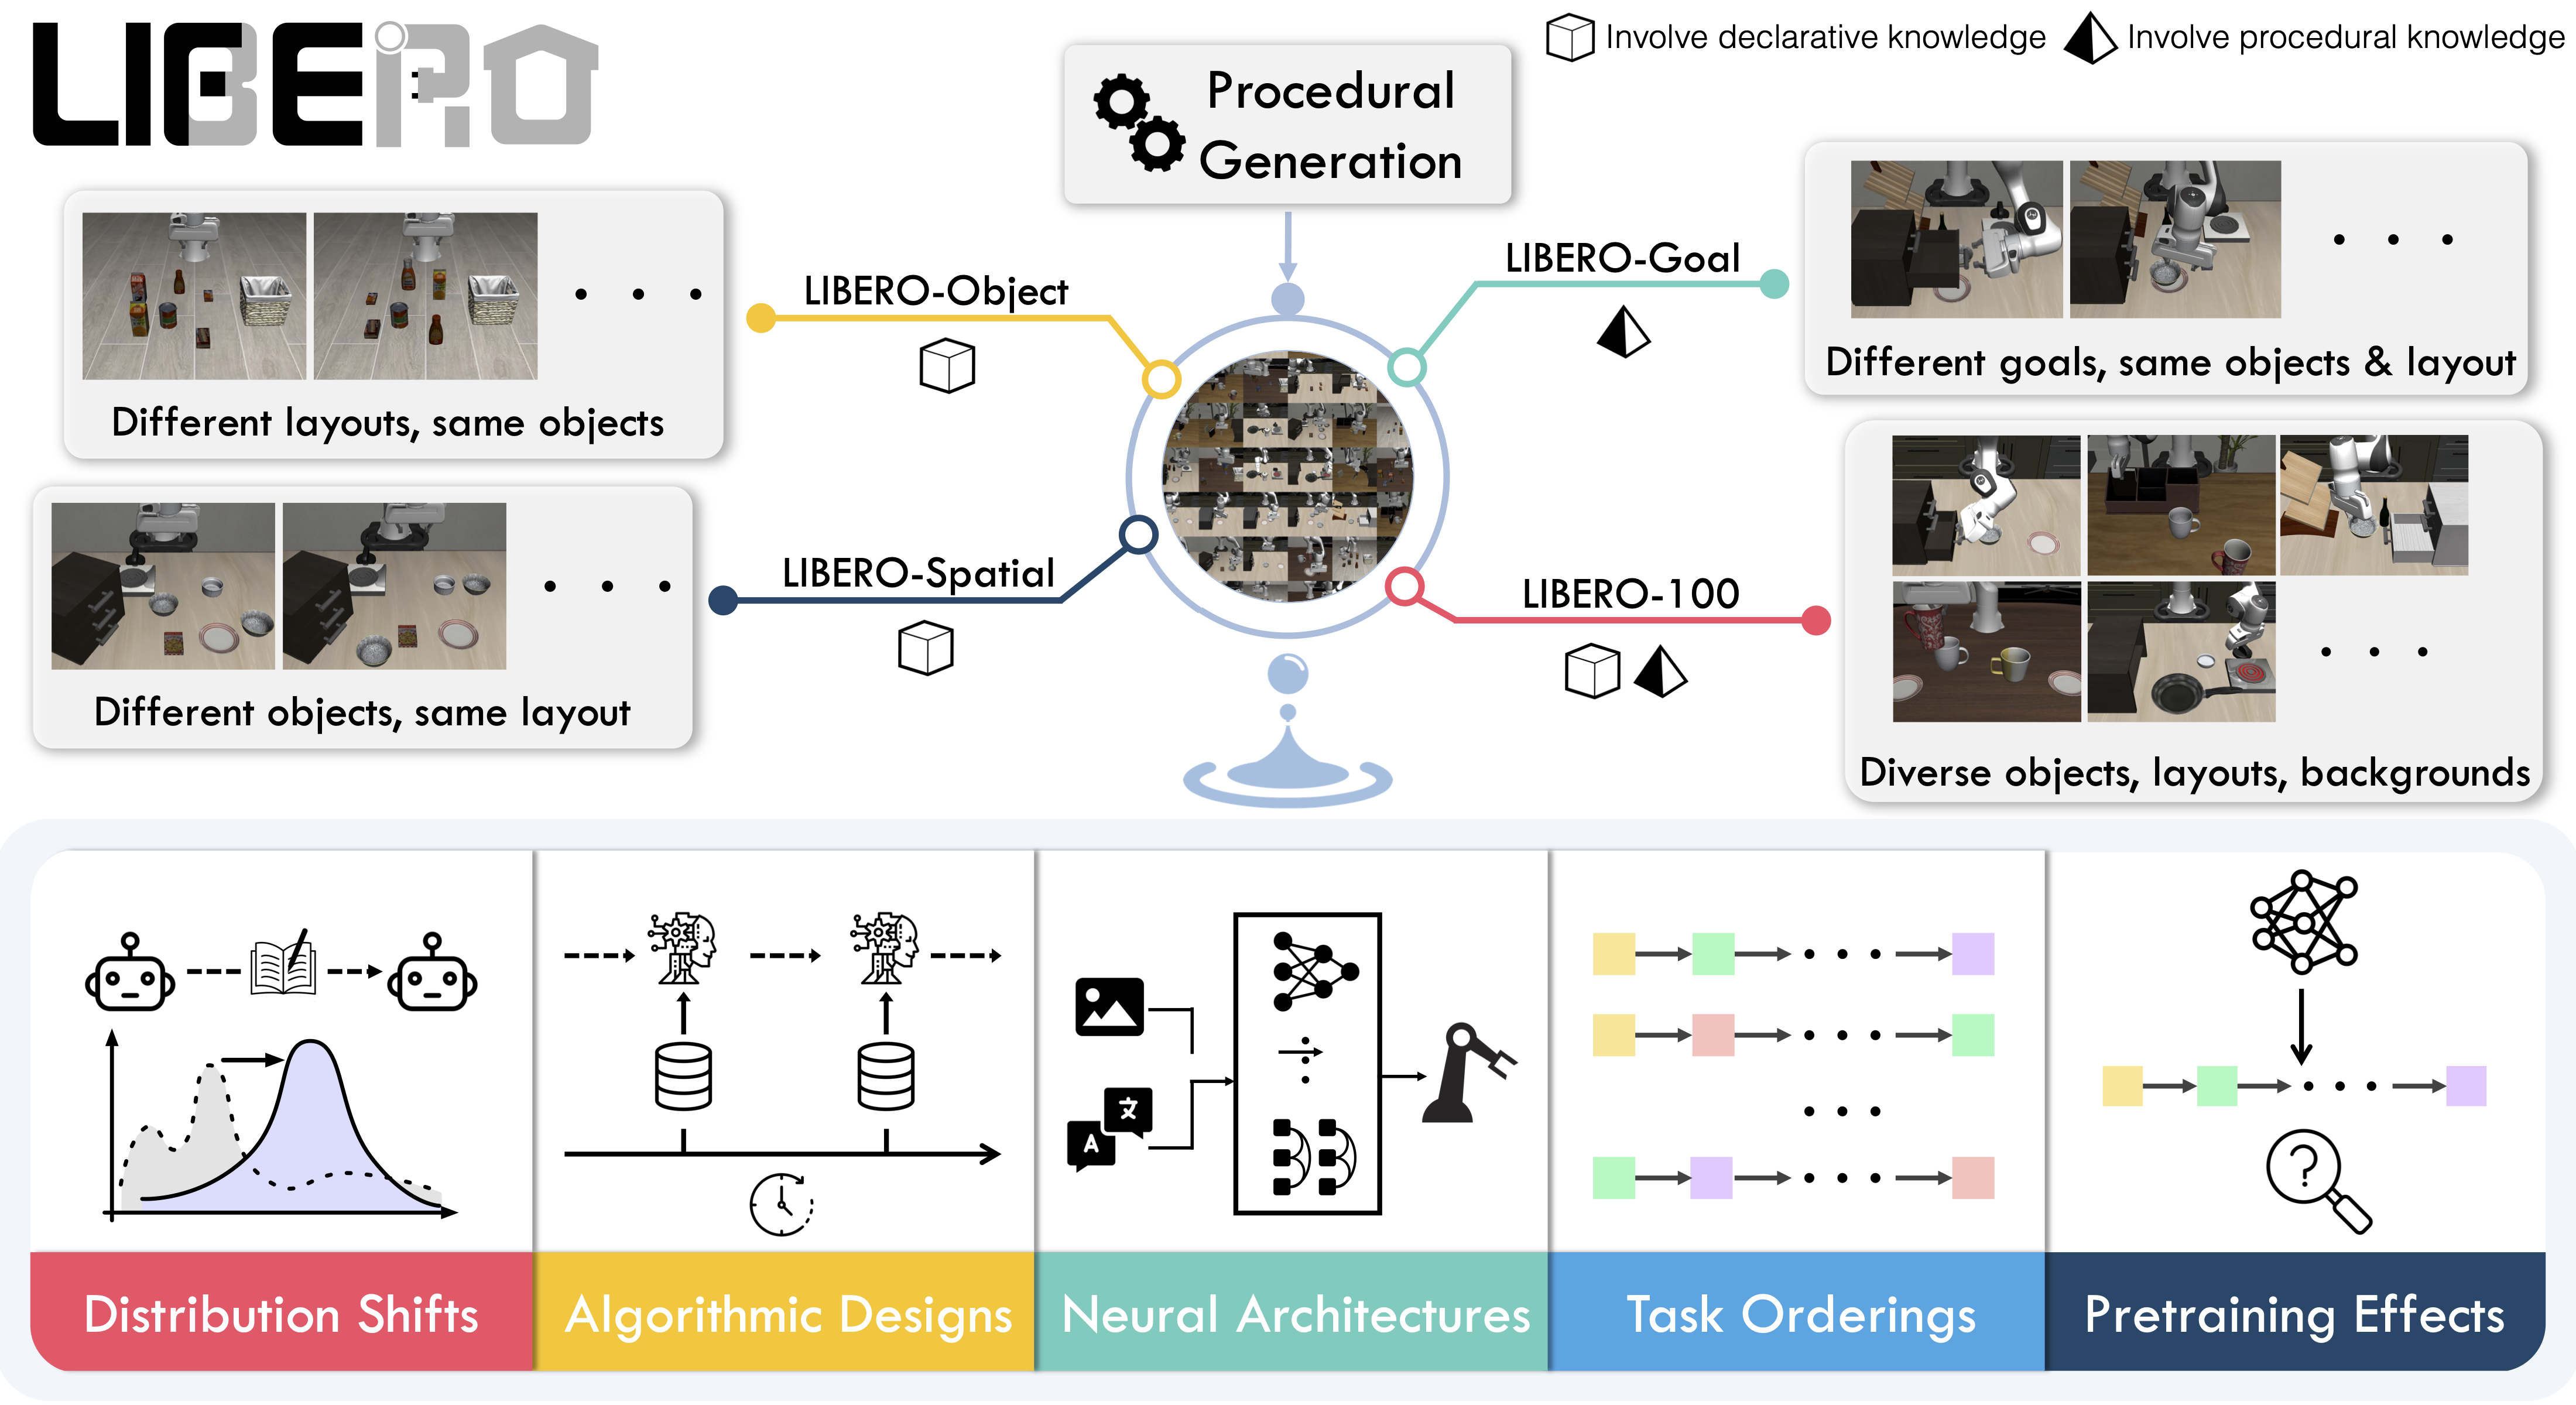
使用 RPent 在 LIBERO 中运行桌面操作任务,并复现 LIBERO-PRO 实验。仿真器基于 MuJoCo/robosuite,RPent 支持 standard、pro 和 plus 三种版本,默认动作模型为 Pi0.5。
概览#
先确认所需模型、任务与运行环境,再按后续步骤安装并运行。
Pi0.5
api、claude_code、codex;另见 使用 Flash Mode。
物体、目标、空间、LIBERO-10
Linux、NVIDIA GPU;Python 3.11;CUDA 与 EGL。
任务#
下表完整列出 RPent 的四个 LIBERO-PRO 核心任务族及其全部扰动套件。
任务族 |
基础套件 |
扰动套件 |
|---|---|---|
物体 |
|
|
目标 |
|
|
空间 |
|
|
LIBERO-10 |
|
|
观测与动作#
下表区分规划器使用的工具、模型输入及环境的成功判定。
项目 |
说明 |
|---|---|
观测 |
相机 RGB/深度图像及末端、夹爪状态。Pi0.5 使用场景图像、腕部图像和机器人状态。 |
动作 |
规划器调用 Pi0.5 工具,或 |
奖励与成功判定 |
任务成功以最终状态的顶层 |
任务指令 |
任务指令来自所选套件、任务及当前环境。 |
安装与资源准备#
首次使用 LIBERO-PRO,请先完成 快速开始 的安装、资源下载和模型配置。本页用于选择更多任务与复现实验。
其他 LIBERO 版本请在独立环境中安装对应 extra,再下载资源;每个 Python 环境只安装一种 LIBERO 版本:
版本 |
安装命令 |
资源下载 |
|---|---|---|
|
|
|
|
|
|
|
|
|
运行时通过 --libero-type 选择与安装包一致的版本。
VLA 配置#
下载推荐的 SFT checkpoint RLinf-Pi05-LIBERO-130-fullshot-SFT,再将 PI05_CHECKPOINT_PATH 指向本地 checkpoint 目录:
hf download RLinf/RLinf-Pi05-LIBERO-130-fullshot-SFT \
  --local-dir /path/to/rlinf-pi05-libero-130-fullshot-sft

export PI05_CHECKPOINT_PATH=/path/to/rlinf-pi05-libero-130-fullshot-sft
SAM3 配置#
每次 LIBERO 运行都默认启用 SAM 3.0 分割。从 Hugging Face: facebook/sam3 或 ModelScope: facebook/sam3 下载 sam3.pt,再通过 SAM3_CHECKPOINT_PATH 指定本地 checkpoint:
# Hugging Face(需要先在模型页面申请访问权限)
hf auth login
hf download facebook/sam3 sam3.pt --local-dir /path/to/sam3

# ModelScope(与上面的 Hugging Face 命令二选一)
modelscope download --model facebook/sam3 sam3.pt --local_dir /path/to/sam3

export SAM3_CHECKPOINT_PATH=/path/to/sam3/sam3.pt
任务选择#
运行 LIBERO 任务时,可通过以下参数选择任务:
参数 |
说明 |
|---|---|
|
选择任务套件,见 LIBERO-PRO 核心套件。 |
|
套件内的任务索引。 |
|
环境随机种子,默认为 |
|
已安装的 LIBERO 版本: |
运行一个任务#
完成上面的模型配置,并按 配置规划器与模型服务 配置规划器。以下命令运行 libero_object_swap 的任务 2,seed 为 0。
export PI05_CHECKPOINT_PATH=/path/to/rlinf-pi05-libero-130-fullshot-sft

rpent --robot libero \
  --suite libero_object_swap --task 2 --seed 0 \
  --planner claude_code --model claude-opus-4-8
如需切换 planner,请参阅 配置规划器与模型服务。
查看结果#
终端会显示服务器启动、规划器对话和工具调用。结束后查看输出目录中的 episode.mp4、transcript_*.json 和 run.log;默认目录与逐步观测文件见 输出文件。
通过 view_env_state(step=-1) 查看最终状态,顶层 terminated 表示环境是否判定成功。规划器调用 finish 只表示结束规划。实时观察方法见 使用 Dashboard。
任务记忆与探索模式#
使用 --explore 生成本地记忆,或通过 --memory-profile local 读取已有记忆。完整的 LIBERO 命令与操作步骤见 使用记忆与探索模式。LIBERO 以环境成功判定决定是否发布成功任务记录。
实验复现#
RPent 在 LIBERO-PRO Task/Swap 上的统一模型对比及对应配置见 RPent 排行榜。
GPT-6 Astra 套件汇总 记录全部八个完整套件及 800 个已核验回合:741 成功、59 失败,Overall 92.63%,配置为 Codex / GPT-6 Astra / low / reasoning。
以下保留历史复现记录,实验使用 reproduce/libero 分支和 gpt-5.5 模型:
libero_10_task:70%(70/100)libero_10_swap:55%(55/100)
先使用上述复现分支,并完成本页资源配置。下面以任务 0、seed 0 为例;完整成绩需要覆盖该任务集中的全部任务和约定的 seed。示例服务端口需按 远程服务与并行运行 预先启动。
复现命令如下:
rpent --robot libero \
  --suite libero_10_task --task 0 --seed 0 \
  --planner codex \
  --model gpt-5.5 --reasoning-effort xhigh \
  --max-turns 100 \
  --planner-timeout-s 5000 \
  --max-episode-steps 10000 \
  --libero-type pro \
  --vla-endpoint http://127.0.0.1:8220 \
  --sam3-endpoint http://127.0.0.1:8114
进程分工#
LIBERO 将仿真和模型推理分别放在独立服务器中运行,工具集通过对应客户端执行规划器的请求。
env_server (
robots/libero/env_server.py)—— 负责运行 LIBERO 的 MuJoCo 环境并通过 EGL 渲染。它通过 RPC 传输(默认使用 HTTP;添加--transport socket后使用 pickle-framed socket)对外暴露reset、step、chunk_step、render_camera、get_camera_meta等接口。vla_server (
rpent/robots/components/pi05_vla_server.py)—— 持有 Pi0.5 权重,通过同一套 RPC 传输(HTTP 或 socket)暴露predict。sam3_server (
rpent/robots/components/sam3_server.py)—— 加载 SAM 3.0,根据文字描述或目标物体上的一个像素点,分割出目标区域。如果模型给出多个候选结果,只保留评分最高的一个,并通过同一套 RPC 传输(HTTP 或 socket)返回压缩 PNG 格式的分割掩码(mask)。toolkit(工具集) (
robots/libero/toolkit.py)—— 定义 LLM 能调用的工具:pi0_pick(交给 Pi0.5)、move_to、rotate_wrist、back_project、view_env_state、finish…
规划器可调用的工具#
LIBERO 工具分为物理动作工具和只读工具。
物理动作工具:
pi0_pick(prompt, ...)—— 调用 Pi0.5 执行闭环抓取。pi0_doubled(prompt, ...)—— 调用 Pi0.5 执行非抓取类接触动作。move_to(xyz, ...)—— 将末端执行器移动到世界坐标系中的目标位置。move_pose(xyz, target_pitch=..., target_yaw=..., ...)—— 同时调整末端位置和姿态。rotate_wrist(target_yaw=... / delta_yaw=..., ...)—— 按绝对或相对 yaw 旋转腕部。rotate_pitch(target_pitch=... / delta_pitch=..., ...)—— 按绝对或相对 pitch 倾斜夹爪。set_gripper(gripper=..., steps=...)—— 保持末端姿态,并在指定步数内控制夹爪。release(...)—— 打开夹爪。
物理动作工具执行后会推进环境,并记录新的状态和图像。
只读工具:
back_project(row, col, ...)—— 将图像像素反投影到世界坐标。segment(prompt=... / point=..., ...)—— 通过 SAM3 对已有图像进行文本或点提示分割。view_env_state(step=-1)—— 读取已记录的状态和内嵌观测图像;第 0 步为初始状态,-1表示最新状态。view_camera_meta(camera=..., step=-1)—— 读取指定步骤的相机元数据;-1表示最新状态。finish(status, summary)—— 结束当前运行。
这些工具不会推进环境。
Dashboard#
实时监控、提交任务和停止会话的方法见 使用 Dashboard。
接入自定义 VLA#
如果你有一个与 LIBERO 兼容、但并非 Pi0.5 的 VLA,可以在不修改机器人实现的情况下替换 model client:
写一个新的
vla_server.py,暴露相同的predictRPC 契约(HTTP 或 socket 均可)。用
--vla-endpoint [protocol://]host:port指向它。如果可用工具需要调整(比如将
pi0_pick改成mymodel_pick),相应更新robots/libero/toolkit.py。
完整流程见 添加动作原语。