RoboCasa365#
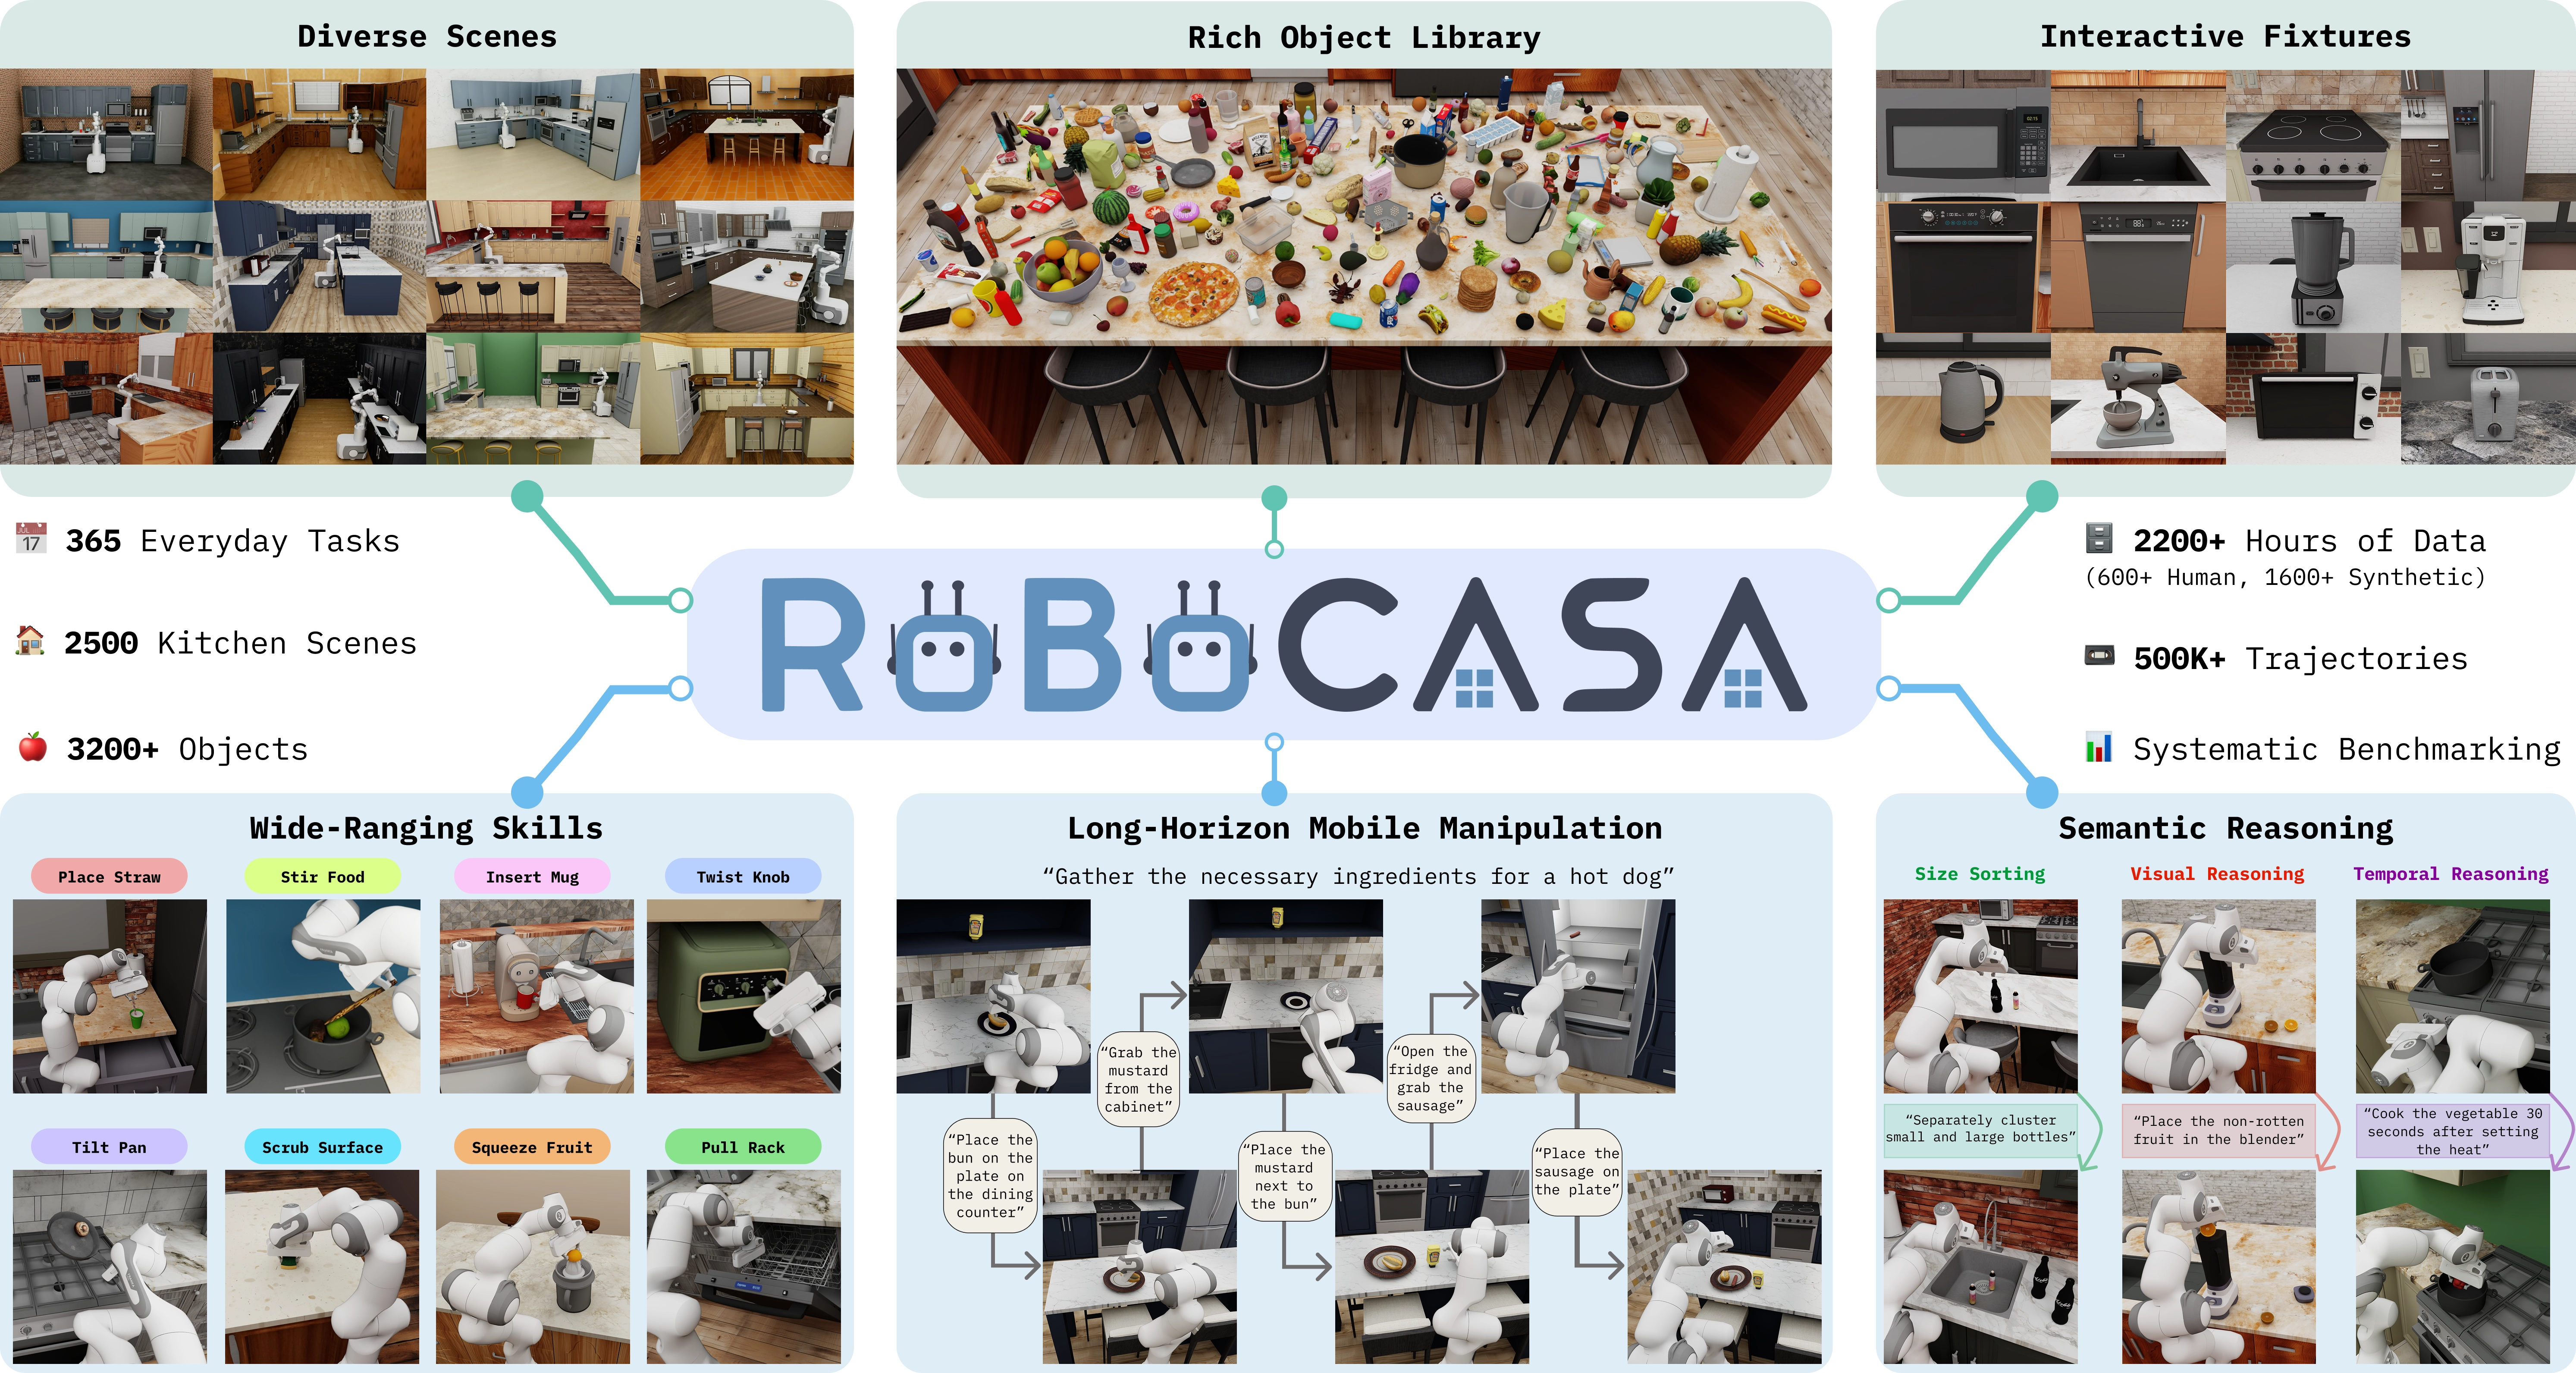
RoboCasa365 的厨房场景、物体与任务。图片来源:RoboCasa365 项目。#
使用 RPent 在 RoboCasa365 中运行厨房操作任务,并复现 Target50 实验。当前集成使用 PandaOmron 移动机械臂和 RLDX-1 动作模型,CLI 名称为 robocasa。
概览#
先确认所需模型、任务与运行环境,再按后续步骤安装并运行。
RLDX-1
api、claude_code、codex
Target50 厨房任务
Linux、NVIDIA GPU;Python 3.10;CUDA 与 EGL。
任务#
Target50 包含以下任务类别,完整任务、seed 和运行限制见本页实验复现部分。
类别 |
任务数 |
内容 |
|---|---|---|
Atomic |
18 |
单项厨房操作。 |
Composite-Seen |
16 |
已见类别的组合任务。 |
Composite-Unseen |
16 |
未见类别的组合任务。 |
观测与动作#
下表区分规划器使用的工具、模型输入及环境的成功判定。
项目 |
说明 |
|---|---|
观测 |
相机图像、深度/世界坐标及底盘、末端、夹爪状态。RLDX-1 接收三路相机的历史帧、状态和任务文字。 |
动作 |
规划器调用 |
奖励与成功判定 |
任务成功以环境 |
任务指令 |
使用当前环境的完整 |
安装与资源准备#
需要 Linux、NVIDIA GPU、可用的 CUDA/EGL 环境,以及 git 和 uv。若已有 RPent 仓库,进入仓库后从创建虚拟环境开始。
RLDX-1 要求 Python 3.10。请创建独立环境,并通过 .[robocasa] 安装完整的 RoboCasa365 运行栈:
git clone https://github.com/RLinf/RPent.git
cd RPent
uv venv --python 3.10 .venv-robocasa
source .venv-robocasa/bin/activate
先使用 PyTorch 官方安装选择器 根据本机 GPU、驱动和 Python 版本选择匹配的 CUDA 版 PyTorch 与 torchvision。在此环境执行所选命令,可将 pip 换为 uv pip。RLDX 依赖要求 Torch >= 2.7、 torchvision >= 0.22;两者必须互相兼容,不能分别任意选版本。然后安装 RPent:
uv pip install -e ".[robocasa]" \
   --constraint robots/robocasa/eval/target50-constraints.txt
uv pip check
约束文件固定 Target50 所需的兼容性敏感依赖。robocasa extra 从 RoboCasa、RLDX 和 Robosuite 的 rpent 分支安装;不要同时安装提供同一导入包的 rlinf-robocasa365。
Torch、torchvision 与 CUDA 需要按本机配置选择。参考实验使用 Torch 2.7.0、torchvision 0.22.0 和 CUDA 12.6。每次复现都应保存实际依赖与 Git 版本,因为分支内容可能更新:
uv pip freeze > installed-requirements.txt
git rev-parse HEAD > rpent-revision.txt
flash-attn 为可选依赖,未安装时 RLDX-1 使用 PyTorch SDPA。如需安装,请按 FlashAttention 官方说明 选择兼容版本。
安装后处理
将厨房仿真资源(约 10 GB)下载到 site-packages 之外,重新安装 Python 包时即可保留这些资源。Target50 不使用 RoboCasa 数据集或遥操作配置;以下命令通过 --no-macros 跳过可选的本机宏配置:
robocasa-download-assets --assets-path ~/.robocasa/assets --no-macros -y
命令结束时会打印需要导出的环境变量,把它加到启动 rpent 的 shell 里:
export ROBOCASA_ASSETS_PATH=~/.robocasa/assets
安装器会补齐下载资源及随包的场景文件。重复运行时可加 --skip-existing 检查已有下载。资源冲突、磁盘空间和相机问题见本页的常见问题。
RLDX-1 checkpoint
下文的 --vla-model-path 需要指向本地 RLDX-1-FT-RC365 模型目录,即针对 RoboCasa365 微调的权重。先从 Hugging Face 下载:
hf download RLWRLD/RLDX-1-FT-RC365 \
   --revision 587e9ecdcc5e7184fcc17f58713908edff5af041 \
   --local-dir ./checkpoints/rldx-1-ft-rc365
下载较慢时,可使用 Hugging Face 镜像:
HF_ENDPOINT=https://hf-mirror.com hf download RLWRLD/RLDX-1-FT-RC365 \
   --revision 587e9ecdcc5e7184fcc17f58713908edff5af041 \
   --local-dir ./checkpoints/rldx-1-ft-rc365
RLDX-1 backbone 支持文件
FT checkpoint 虽包含权重,仍引用 RLWRLD/RLDX-1-VLM 的架构、processor 和 tokenizer。Target50 将这些支持文件固定到 4b9f870d1287e0d38d7eb1445e6d8c60afe66dd7,共 15 个不含权重的文件,约 16.4 MB(包括模型文档和图片)。下载到启动 RPent 时使用的同一缓存:
export HF_HOME="$PWD/.cache/huggingface"
export HF_HUB_CACHE="$HF_HOME/hub"
hf download RLWRLD/RLDX-1-VLM \
   --revision 4b9f870d1287e0d38d7eb1445e6d8c60afe66dd7 \
   --include "*.json" "*.txt" "*.jinja" "*.md" "*.png" ".gitattributes" \
   --exclude "*.safetensors.index.json"
无需额外下载基础模型权重。启动时保留上述缓存变量,不要通过 TRANSFORMERS_CACHE 指向空缓存。RoboCasa VLA worker 在普通运行和 Target50 中均自动使用上述支持文件 revision,单独启动的 RPent VLA 服务也相同;无需额外 revision 参数或手工修改缓存 ref。该固定值仅作用于 backbone 元数据,不改变 --vla-model-path 选择的微调权重。模型和 assets 的许可证独立于 RPent 代码许可证。
运行一个任务#
先按 配置规划器与模型服务 配置模型服务,并用 rpent-check-llm 检查连接。以下命令运行种子为 1 的 OpenDrawer 任务:
rpent --robot robocasa \
      --task-name OpenDrawer \
      --split target \
      --seed 1 \
      --vla-model-path ./checkpoints/rldx-1-ft-rc365 \
      --planner claude_code \
      --model claude-opus-4-8
RoboCasa 不绑定具体 planner;可使用 api、claude_code 或 codex 规划器。配置方式参见 配置规划器与模型服务。
查看结果#
任务是否成功由环境的 _check_success() 判定,其布尔结果记录在 state.success 中。规划器调用 finish 会结束对话,但其中声明的状态不作为评测结果。查看输出目录中的 result.json、transcript_*.json 和 run.log;服务启动问题分别记录在 env_server.log、vla_server.log。
可使用 --dashboard 观察相机和规划器输出,通用操作见 使用 Dashboard。
任务记忆#
使用 --memory-profile hf (评测默认值)时,RPent 会在运行前通过记忆管理器,从 RLinf/RPent-memory 数据集 将 robocasa/** 同步到 memory/robocasa。在此模式下,当前任务只能读取 results/ 中与该任务对应的记忆文件:
memory/robocasa/results/<Task>_s0.json
memory/robocasa/results/recipe_<Task>_s0.jsonl
memory/robocasa/results/<Task>.md  # 可选
已发布的记忆数据包含 43 个任务运行记录(audit JSON)、43 个动作序列(recipe JSONL)和 25 个任务经验文件(Markdown),共 111 个文件,不包含通用记忆。每对 JSON/JSONL 文件保存经过审核的 seed-0 运行证据。可选的 Markdown 文件记录同一任务的探索经验,可能汇总多次尝试;全部 16 个 Composite-Seen 任务和 9 个 Composite-Unseen 任务都提供该文件。提示词要求规划器在执行动作前,通过 read_text_file 读取当前任务已有的全部记忆文件;RPent 不会把这些文件的内容自动写入提示词。
使用上述公开记忆时,规划器不读取通用记忆,也不使用其他任务的记忆作为替代。7 个 Composite-Unseen 任务没有任务记忆,但仍计入评测:HeatKebabSandwich、PanTransfer、PortionHotDogs、SeparateFreezerRack、WaffleReheat、WashFruitColander 和 WeighIngredients。这些任务依靠实时观测继续执行。记忆只提供执行方法的参考;历史坐标、位姿、像素和子任务提示词不能替代当前场景定位与本次任务的完整指令。
探索模式#
添加 --explore 后,规划器可以复位环境并重新尝试任务,将经验写入本地记忆。与 LIBERO 相同,每次运行默认最多包含 3 个规划会话,每个会话最多尝试 5 次:
rpent --robot robocasa --task-name OpenDrawer --split target --seed 0 \
  --vla-model-path /path/to/rldx \
  --planner codex --reasoning-effort high --planner-timeout-s 7200 \
  --explore --explore-sessions 3 --explore-attempts-per-session 5 \
  --memory-dir /path/to/robocasa-memory
reset 使用环境原有的复位流程。运行器只导出最后一次复位后成功尝试的动作序列。探索经验先写入当前任务的本地草稿目录(inbox);运行正常结束、未发生智能体执行错误时,会自动合并草稿。传入 --no-auto-merge-memory 可关闭自动合并。探索提示词位于 robots/robocasa/prompts/explore.py,规定了移动底盘的使用、task_progress 检查、RLDX 连续执行以及失败尝试的记录方式。
实验复现(Target50)#
robots/robocasa/eval/target50.json 定义 Harness VLA 在 RoboCasa Target50 上的复现要求,包括 target 环境划分、Hugging Face 资源版本、记忆使用范围、任务与 seed 的组合、运行时限、成功判定和重试规则。每个任务与 seed 的组合称为一个评测单元(cell),协议 ID 为 robocasa-harness-vla-v1。源码依赖使用清单中指定的 rpent 分支;每次复现都需记录实际安装的提交版本:
任务组 |
任务数 |
每个任务的 seed 范围 |
单次运行时限 |
运行数 |
|---|---|---|---|---|
Atomic |
18 |
1--10 |
1800 秒 |
180 |
Composite-Seen |
16 |
1--5 |
3600 秒 |
80 |
Composite-Unseen |
16 |
1--5 |
3600 秒 |
80 |
总计 |
50 |
340 |
50 个任务分三组:
Atomic (18) —— 单步原语的开合与搬运任务:
CloseBlenderLid、CloseFridge、CloseToasterOvenDoor、CoffeeSetupMug、NavigateKitchen、OpenCabinet、OpenDrawer、OpenStandMixerHead、PickPlaceCounterToCabinet、PickPlaceCounterToStove、PickPlaceDrawerToCounter、PickPlaceSinkToCounter、PickPlaceToasterToCounter、SlideDishwasherRack、TurnOffStove、TurnOnElectricKettle、TurnOnMicrowave、TurnOnSinkFaucet。Composite seen (16) —— 训练时见过的厨房布局上的多步任务:
ScrubCuttingBoard、StackBowlsCabinet、WashLettuce、RinseSinkBasin、PreSoakPan、StirVegetables、LoadDishwasher、SteamInMicrowave、SetUpCuttingStation、GetToastedBread、DeliverStraw、KettleBoiling、PrepareCoffee、StoreLeftoversInBowl、SearingMeat、PackIdenticalLunches。Composite unseen (16) —— 训练时 没 见过的布局上的多步任务(泛化测试):
ArrangeBreadBasket、ArrangeTea、BreadSelection、CategorizeCondiments、CuttingToolSelection、GarnishPancake、GatherTableware、HeatKebabSandwich、MakeIceLemonade、PanTransfer、PortionHotDogs、RecycleBottlesByType、SeparateFreezerRack、WaffleReheat、WashFruitColander、WeighIngredients。
任选一个传给 --task-name 即可。RoboCasa 完整目录更大,参见 RoboCasa 上游。
HF 模式下的普通运行同步 Hugging Face main 分支;正式 Target50 评测使用固定的记忆快照 551fc3157b3e56b40a3d3a3b4c7ff81721ebe89b:
hf download RLinf/RPent-memory \
   --repo-type dataset \
   --revision 551fc3157b3e56b40a3d3a3b4c7ff81721ebe89b \
   --include "robocasa/**" \
   --local-dir ./target50-memory
复现 Target50 时,先下载上文指定版本的资源,再为清单中的每个任务与 seed 组合运行一次命令。参考实验使用 Codex,配置为 gpt-5.5、xhigh、max_turns=100;RoboCasa 本身也支持其他规划器。场景由 --seed 指定,不要设置 RLDX_RESET_SEED。普通 RoboCasa 使用 max_chunks=70,Target50 将其设为 40。运行前设置 Target50 评测使用的 RLDX 参数:
export RLDX_MAX_CHUNKS=40
export RLDX_SETTLE_PATIENCE=999
export RLDX_ACTION_STEPS_PER_CHUNK=8
unset RLDX_RESET_SEED
以下运行 Atomic 组的 OpenDrawer 任务,使用第一个 seed:
rpent --robot robocasa \
      --task-name OpenDrawer --split target --seed 1 \
      --vla-model-path ./checkpoints/rldx-1-ft-rc365 --cuda-device 0 \
      --planner codex --model gpt-5.5 --reasoning-effort xhigh \
      --max-turns 100 --planner-timeout-s 1800 \
      --memory-profile local \
      --memory-dir ./target50-memory/robocasa \
      --output-dir ./runs/target50/atomic/OpenDrawer_s1
Composite-Seen 与 Composite-Unseen 使用 --planner-timeout-s 3600。按 Atomic、Composite-Seen、Composite-Unseen 的顺序执行。只有最终环境记录中的 state.success=true 才计为成功,规划器的 finish(status=...) 不作为评测结果。已产生有效结果的任务失败和规划器超时均不重试;仅在基础设施故障导致该评测单元未产生有效环境结果时,才允许重试。
每条完成的命令都会原子写入 <output-dir>/result.json,成功标记取自最终环境状态的 state.success。文件记录实际生效的评测参数,但不保存模型服务的错误原文或凭据。全部结果按 <results-root>/<manifest-split>/<Task>_s<seed>/result.json 保存后,运行以下命令检查评测数量是否完整,并计算按任务加权的成功率:
python -m robots.robocasa.eval.validate_target50 ./runs/target50
已发布的 Target50 结果#
已发布的 Codex 复现覆盖全部 340 个评测单元,按任务汇总的结果如下:
任务组 |
成功次数 / 运行数 |
成功率 |
Harness VLA 参考值 |
|---|---|---|---|
Atomic |
163/180 |
90.56% |
165/180 (91.67%) |
Composite-Seen |
49/80 |
61.25% |
45/80 (56.25%) |
Composite-Unseen |
12/80 |
15.00% |
11/80 (13.75%) |
总体(任务加权) |
不适用 |
57.00% |
55.40% |
完整逐任务结果表 给出每个任务的成功次数和成功率。当前发布的是任务级汇总数据,不包含各 seed 的执行记录、原始轨迹或失败分类,因此不能用于逐次复核运行过程。
环境自检#
安装 RoboCasa 及其 assets 后,可显式启用环境冒烟测试,检查仿真器安装与接口。测试不需要 planner 凭据或 VLA checkpoint:
uv pip install pytest pytest-timeout
RPENT_RUN_ROBOCASA_INTEGRATION=1 \
   pytest tests/integration_tests/robots/robocasa/test_target50_runtime_smoke.py -v
共四项测试:OpenDrawer、NavigateKitchen、PickPlaceCounterToCabinet 各使用 seed 1,另加一项移动相机测试。任务测试检查构造/reset、12D action、操作相机、导航 RGB-D/world map、成功判定及关闭流程;相机测试检查底盘执行八步动作后的相机位姿与画面变化。这些真实仿真测试需要可用的 GPU/EGL 环境,与离线 CPU CI 分开运行;跳过不能计作通过。
常见问题#
资源目录必须包含下载集合和随包的 scene、arena、fixture 文件。请保留资源的署名文件。--skip-existing 检查下载清单;若文件冲突,确认需要替换后再使用:
robocasa-download-assets --assets-path ~/.robocasa/assets --no-macros --overwrite -y
--overwrite 优先于 --skip-existing,只替换安装范围内的资源文件。默认不覆盖内容不同的已有文件,并要求目标文件系统支持硬链接。磁盘应能容纳 ZIP 和解压数据;替换时还需保留原有数据所占空间。中断后可重新运行下载命令。
先执行 环境冒烟测试。四类资源下载完成后,使用现有 RoboCasa E2E 组件测试检查 VLA worker 启动、HTTP RPC 和首次推理。按需安装 .[test],选择一张可用 GPU,并使用新的输出目录:
CUDA_VISIBLE_DEVICES=0 \
RLDX_MODEL_PATH="$PWD/checkpoints/rldx-1-ft-rc365" \
RPENT_E2E_OUTPUT_DIR="$PWD/e2e-robocasa" \
HF_HUB_OFFLINE=1 TRANSFORMERS_OFFLINE=1 NO_ALBUMENTATIONS_UPDATE=1 \
MUJOCO_GL=egl python -m pytest -q \
   tests/e2e_tests/robocasa/test_components.py::test_rldx_component --timeout=300
这些检查不会启动 planner 或生成 benchmark 成绩,默认 skip 不能当作通过。离线变量仅作用于该自检命令;普通 HF memory 同步仍需要网络。保持远程 planner 的代理配置不变。轻量协议测试仍检查全部 50 个任务和固定的 340-cell 分母,全量评测单独执行。
下载慢时可使用
UV_HTTP_TIMEOUT=600,并将缓存和临时目录放在空间足够的文件系统上。重新执行固定 revision 的 HF 下载命令;不能只看 shard 文件大小判断完整性,不要禁用 TLS 校验。只读资源目录报错时,检查是否使用
.[robocasa]指定的依赖,不要开放资源目录写权限;转换后的 XML 应写入临时目录。RLDX 离线缓存缺失时检查上述支持文件和缓存变量。
NO_ALBUMENTATIONS_UPDATE=1只关闭导入时的更新检查,不改变图像处理;保持现有 image geometry fallback 参数。通过 GPU 运算和 EGL render 验证所选 Torch/CUDA 构建,不能只看驱动显示版本;应使用与本机兼容的构建。
共享只读环境应将
NUMBA_CACHE_DIR设置到当前用户可写目录,不要修改包的代码权限。导航 RGB-D 或 world map 渲染报告缺少
mobilebase0_navview时,应重新安装.[robocasa]以刷新RLinf/robosuite的rpent分支;不要手工修改已安装的 XML。read_text_file报告缺少当前任务结果时,请检查memory/robocasa/results/目录或所选本地目录。RPent 不会读取其他任务的 memory 作为替代。 Markdown 为可选文件;Atomic 任务没有发布<Task>.md。环境与 VLA 启动错误会分别记录在
<output_dir>/env_server.log和<output_dir>/vla_server.log;运行级错误也可检查<output_dir>/run.log。只有准确的
127.0.0.1与localhost主机名会自动绕过 HTTP 代理。其他主机名与 IP 均遵循标准代理环境;只有该服务应当直连时,才需要把准确主机名加入NO_PROXY与no_proxy配置。
实现说明#
RoboCasa 通过 toolkit 提供动作、状态读取和 finish 工具。接入 RLDX-1 时需要注意两点:
环境服务中的辅助方法。 抓取检测与动作组装需要访问运行中的仿真环境,因此由环境服务器通过 RPC 提供。动作组件通过环境客户端获取渲染结果、执行动作,并通过模型客户端调用 RLDX-1。接入方式见 添加机器人或仿真环境。
模型观测。 RLDX-1 接收三路相机的视频张量,形状为
(1, T, H, W, 3),其中T表示堆叠的历史帧;输入还包括state.*与annotation.*字段。
RPC 框架负责管理模型会话,观测中不包含会话 ID。RpcClient 生成以 rpc_ 开头、后接 UUID 十六进制字符串的私有 ID,并在 wait_for_ready 连接过程中向服务器注册。服务器将 ID 传给 predict 和 reset_session,按客户端隔离 RLDX 的记忆与 RTC 策略状态;rldx_skill 和 vla_client 不需要直接处理 ID。
服务器记录每个会话的空闲时间,并定期清理超时会话,默认超时为 3600 秒。客户端在进程退出时通过 atexit 发送 session.close。